AI
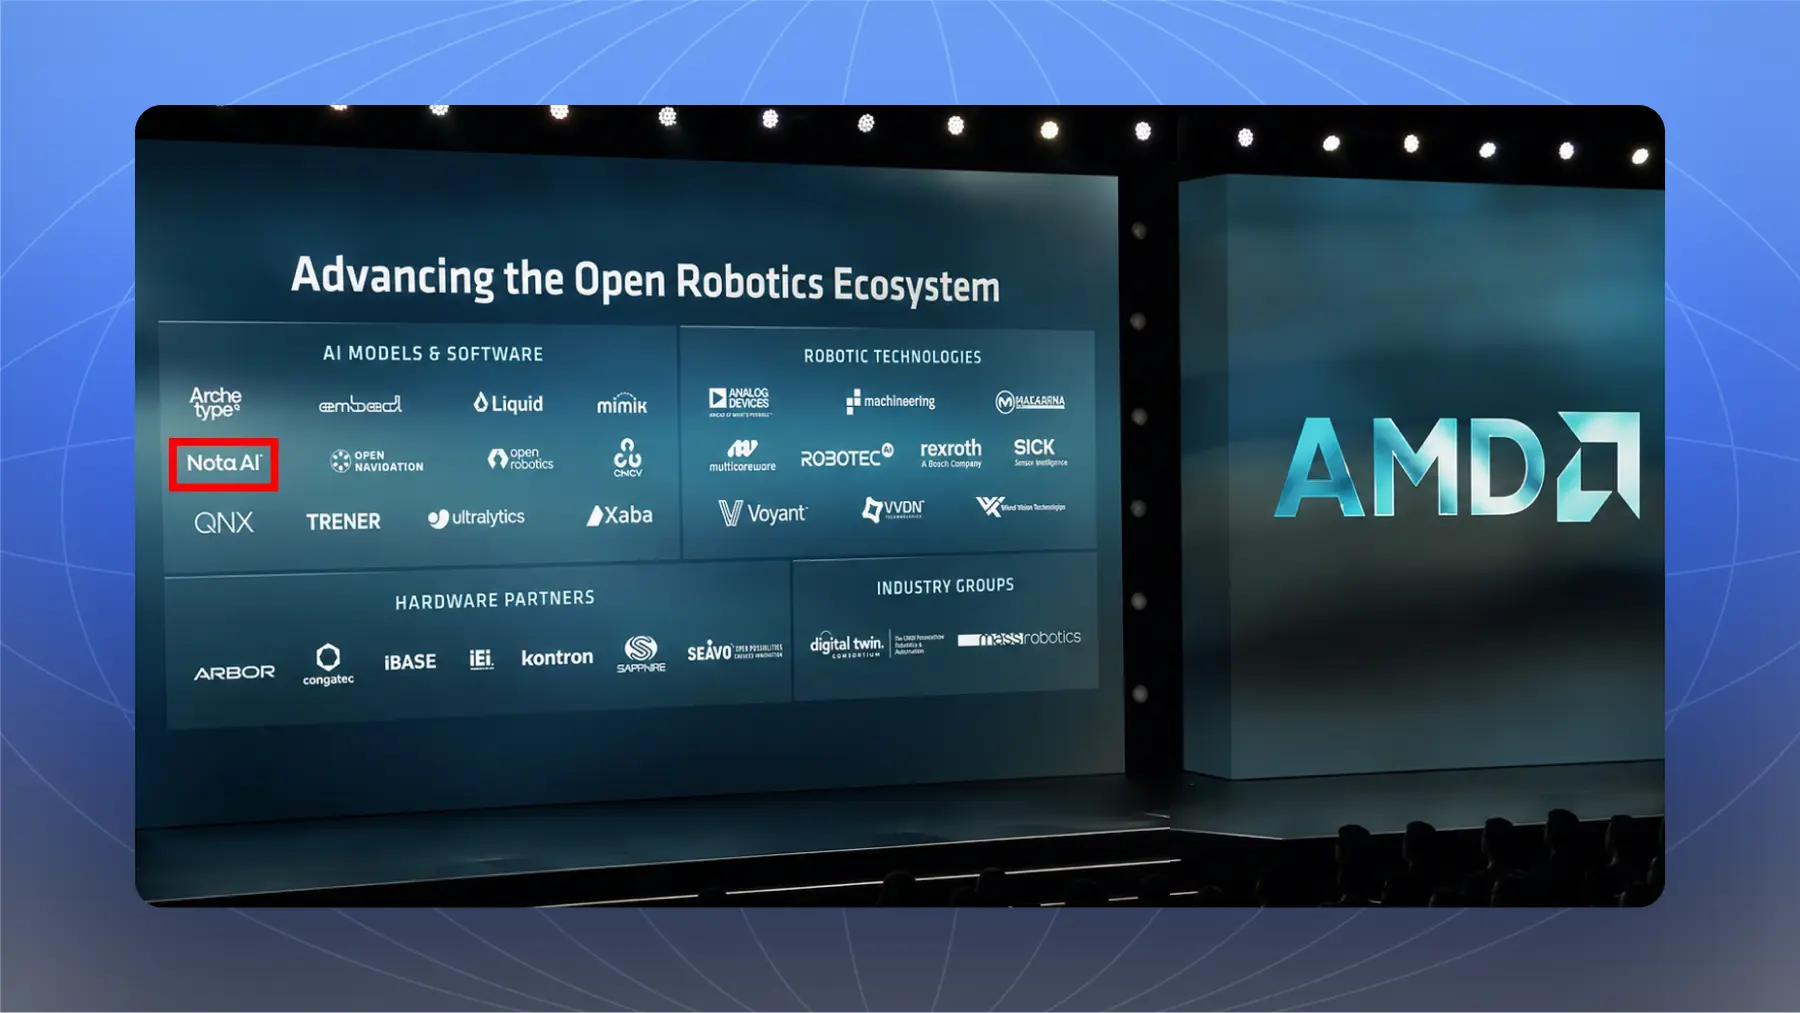
노타, AMD 로보틱스 파트너 네트워크 합류: 한국 기업 중 유일
두줄요약
AMD 로보틱스 파트너 네트워크에서 노타의 AI 모델 최적화 역할을 설명했습니다. 로봇용 VLA의 지연 시간을 줄인 온디바이스 추론 사례를 소개했습니다.
구조와 흐름
- AMD 컴퓨팅 기술 기반 로봇 생태계의 AI 모델·소프트웨어, 로보틱스 기술, 하드웨어, 산업 단체 구성
- 노타의 역할인 로봇 탑재 AI 모델의 연산·메모리 환경 맞춤 최적화
문제 상황
- 밀리초 단위 실시간 제어 루프에서 클라우드 왕복이 어려운 로봇 추론 환경
- 고정된 연산·메모리 자원과 배터리 지속 시간·발열 제약
- 인식·판단·제어를 통합하는 VLA 모델 확대로 커지는 온디바이스 추론 부담
해결 방법
- 양자화로 모델 크기와 연산량 축소
- 그래프 최적화로 타깃 칩의 처리 특성에 맞춘 연산 구조 변환
- Qualcomm Dragonwing IQ-9075 보드에 공식 지원 대상이 아닌 SmolVLA 직접 포팅
성능/운영 포인트
- SmolVLA의 Action Head 최적화로 해당 구간 지연 시간 218ms에서 31ms로 단축
- 전체 추론 시간 505ms에서 310ms로 단축, 작업 성공률 차이 1%p 유지
- CPU·NPU·GPU를 포괄하는 하드웨어별 최적 조합 필요성