
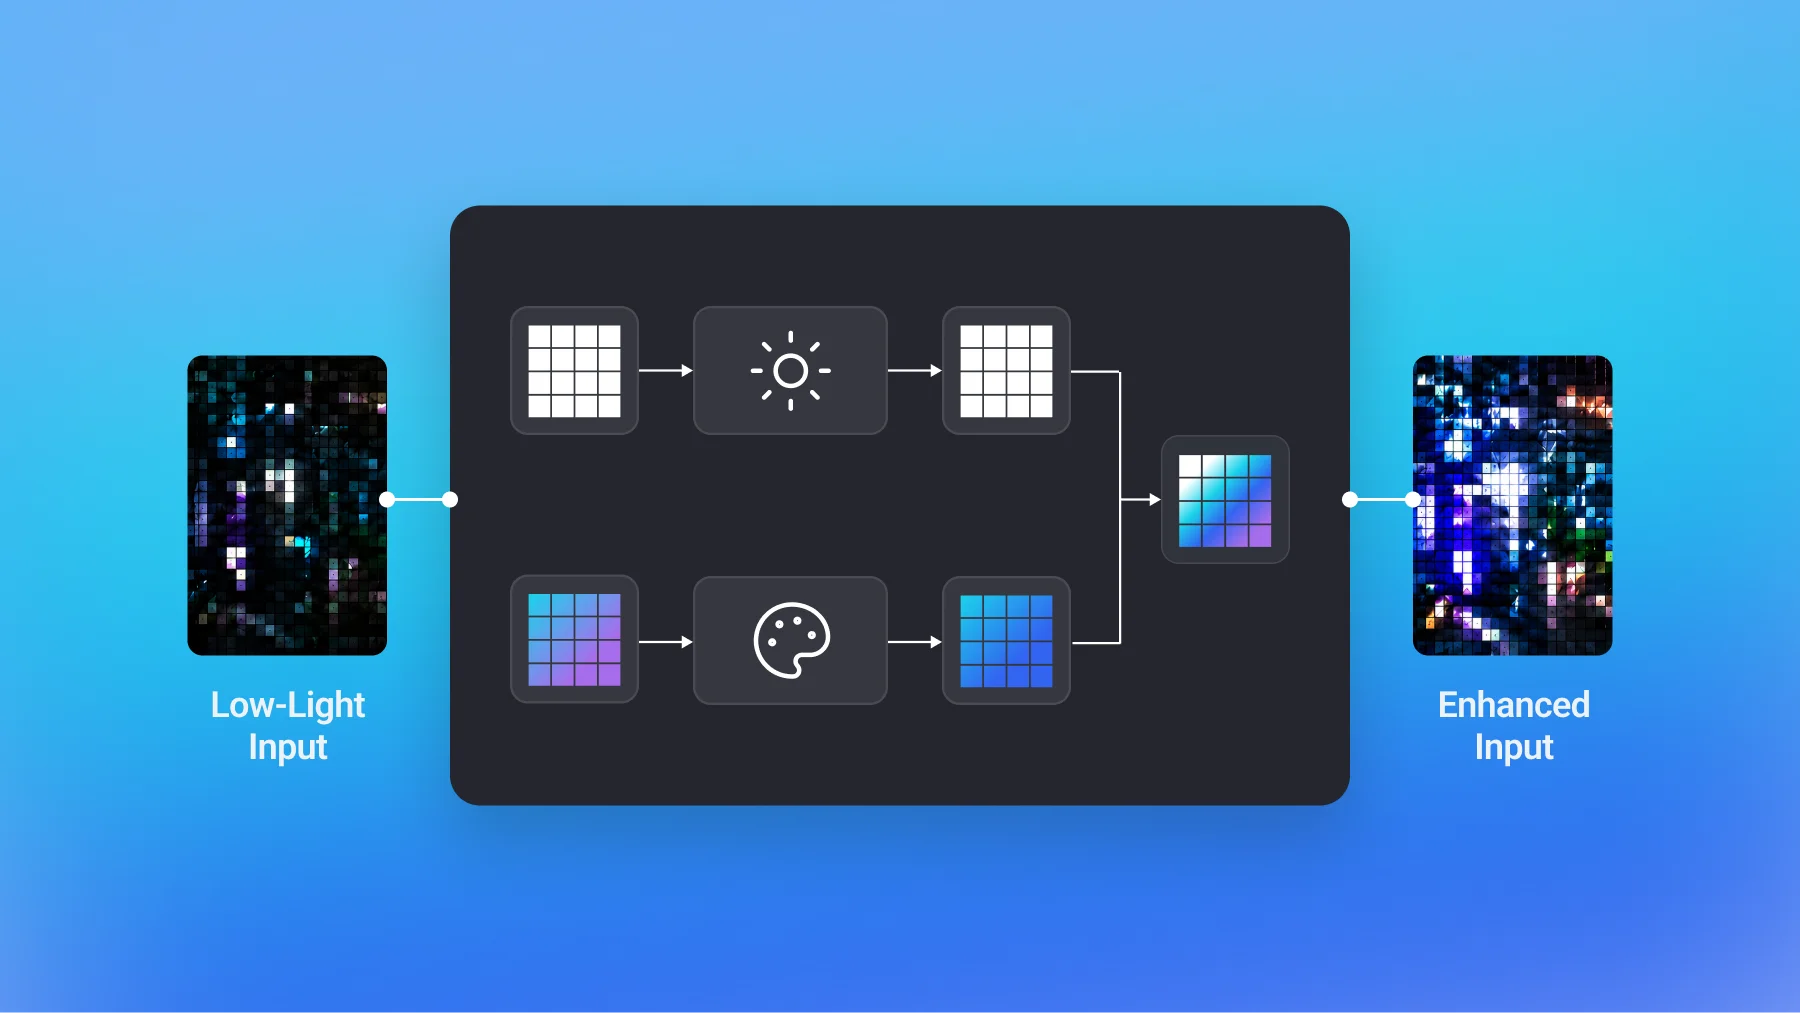
모델 설계부터 최적화까지: 풀스택으로 해결한 Jetson Orin NX 저조도 400 ms → 28 ms
YUV 분리와 경량 DeltaViT 설계로 Jetson Orin NX의 저조도 복원 지연 시간을 400ms에서 28ms 미만으로 단축했습니다. 비참조 화질 지표와 다채널 처리 요구를 함께 검증했습니다.
#Jetson Orin NX#TensorRT#ONNX
000
TensorRT 태그가 달린 국내 IT 기업 기술 블로그 글을 최신순으로 모았습니다.
많이 쓴 회사 우아한 형제들·노타·스캐터랩 핑퐁
8개 표시
YUV 분리와 경량 DeltaViT 설계로 Jetson Orin NX의 저조도 복원 지연 시간을 400ms에서 28ms 미만으로 단축했습니다. 비참조 화질 지표와 다채널 처리 요구를 함께 검증했습니다.
PTQ의 성능 저하 한계를 보완하기 위한 QAT 개념과 원리를 설명했습니다. NVIDIA pytorch-quantization으로 QAT를 수행하고 ONNX/TensorRT로 변환하는 절차를 소개했습니다.

실외 자율주행 로봇에서는 서버용 ML 모델을 그대로 쓰기 어려워 경량화가 필요했습니다. 이 글은 PTQ와 TensorRT 기반 최적화, ONNX 변환 흐름을 설명했습니다.
리디는 추천 시스템을 SageMaker 기반 MLOps 플랫폼으로 재구성해 운영 복잡도를 줄였습니다. 모델 버전 관리, 롤백 자동화, 실시간 추론으로 더 동적인 추천 경험을 준비했습니다.

로봇 엣지 디바이스에서 동작하는 MLOps 파이프라인과 TensorRT 기반 추론 도구를 소개했습니다. Trtexec, TREx, Nsight Systems로 변환·시각화·성능 분석을 수행하는 흐름을 정리했습니다.

로봇용 머신러닝 개발에서 재현성과 온프레미스 자원 관리가 왜 중요한지 설명했습니다. K3s와 Airflow로 이를 해결하는 MLOps 구성 방법을 소개했습니다.

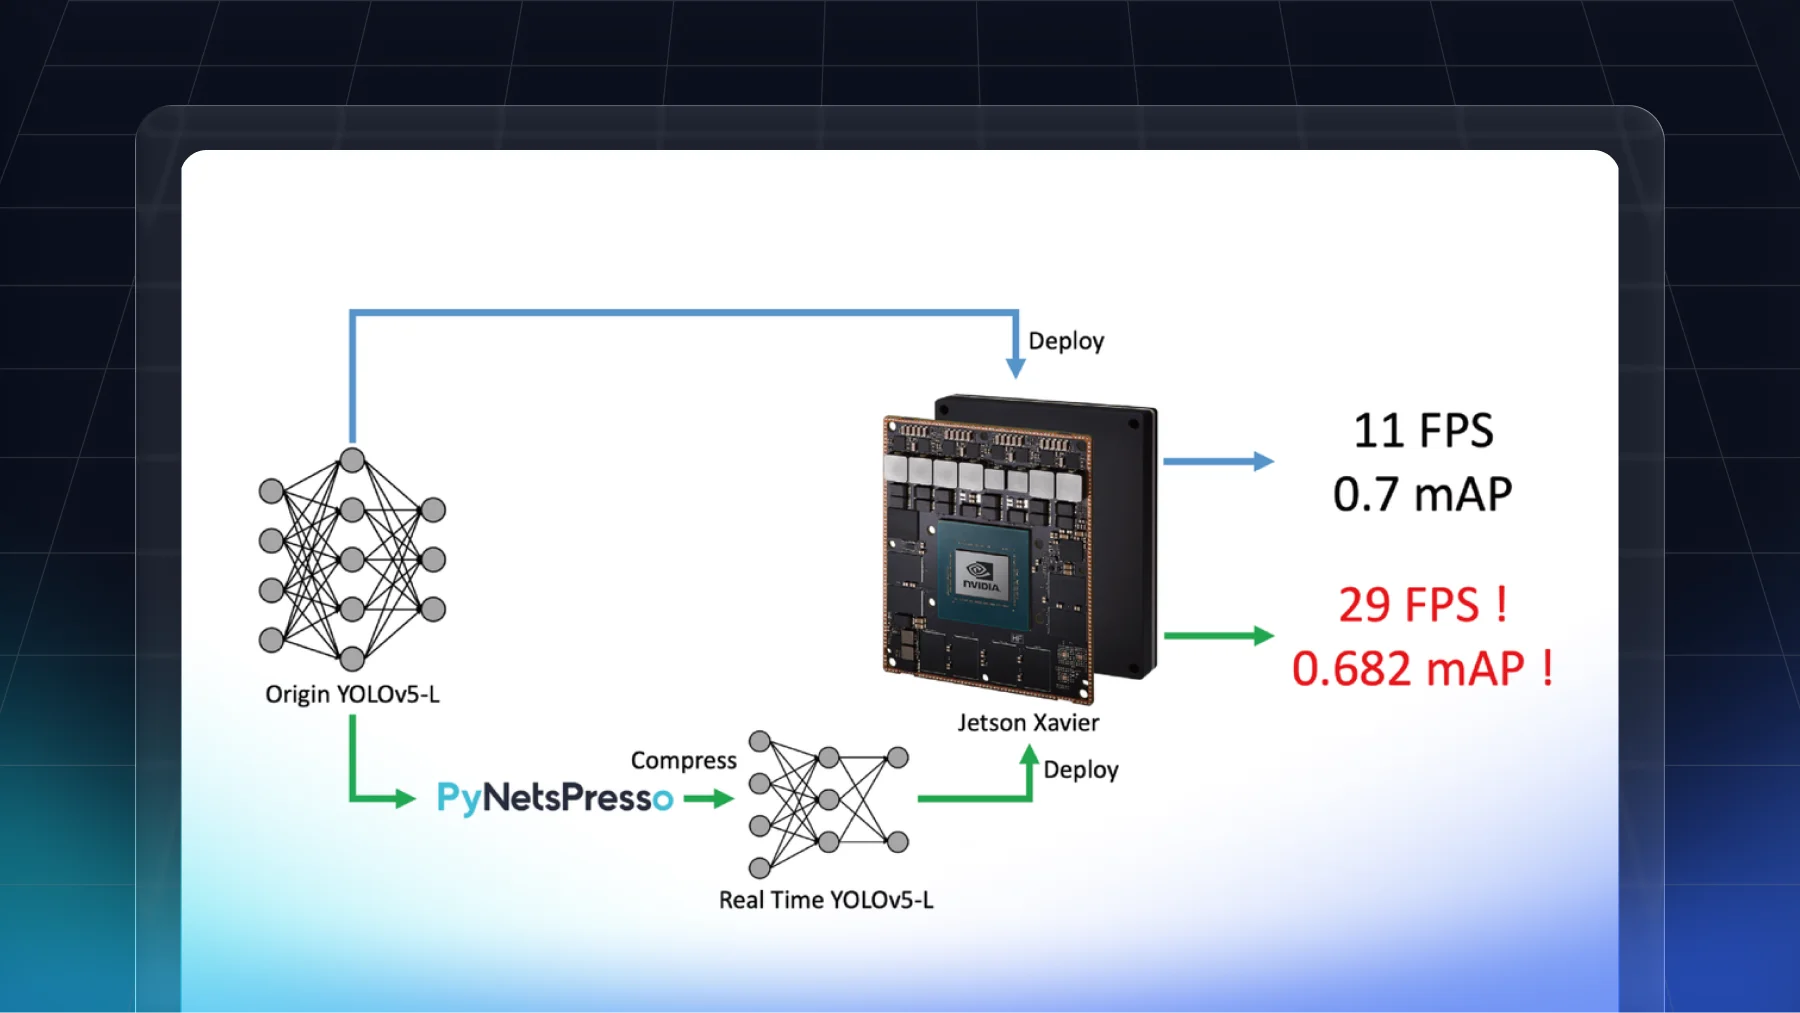
PyNetsPresso의 DAP로 YOLOv5-L에서 의존성을 고려한 파라미터 제거 방식을 소개했습니다. Jetson Xavier·TensorRT 환경에서 2.63배 성능 향상과 2% 수준의 성능 저하를 제시했습니다.
딥러닝 추론 서비스를 위한 CPU·GPU 선택과 라이브러리, 서빙 환경 최적화 방안을 정리했습니다. 병렬처리 설정과 클라우드 전용 칩, Pruning·Quantization·Distillation 기반 경량화를 소개했습니다.
